そもそもLiDARとは?──ホームセンターの「レーザー距離計」と何が違うのか
LiDARとは、現在では「Light Detection and Ranging(光による検知と測距)」の頭文字をとった略語(バクロニム)として説明されるのが一般的です。
しかし、実は1960年代に生まれた当初は、「Light(光)」と「Radar(レーダー)」をくっつけた造語(かばん語)として名付けられました。
電波(Radio)を使って距離を測る「Radar」に対して、光(Light)を使って同じことをするから「LiDAR」というわけです。
要するに「光を飛ばして、跳ね返ってくるまでの時間を測ることで、相手との距離や形を知る技術」のことを指します。
光の山彦を測る「ToF方式」の基本メカニズム
山に向かって「ヤッホー!」と叫ぶと、少し遅れて「ヤッホー!」と山彦(やまびこ)が返ってきますよね。
音が返ってくるまでの時間が長ければ山は遠くにあり、一瞬で返ってくれば山はすぐ近くにあることがわかります。
LiDARやレーザー距離計がやっていることは、まさにこの「光バージョンの山彦」です。
これを専門用語でToF(Time of Flight:タイム・オブ・フライト / 飛行時間測定)と呼びます。
光は1秒間に約30万km(地球を7周半する速度)というとてつもない猛スピードで進みます。
たとえば、3メートル先にある壁までの距離を測る場合、光が往復する時間はわずか約20ナノ秒(1億分の2秒)しかありません。
最新の電子回路は、この目にも留まらぬ一瞬の「光の往復時間」を超精密ストップウォッチのように正確にカウントし、以下の極めてシンプルな掛け算で距離を割り出しています。
距離 = ( 光の速度 × 往復にかかった時間 ) ÷ 2
※往復の距離が出るため、最後に2で割ると対象物までの片道距離になります。
レーザー距離計には、この時間を直接測るToF方式のほかに、光の波のズレを測る「位相差方式」もありますが、どちらも「光を当てて戻ってきた情報を解析する」という根本原理は全く同じです。
| 方式名 | 仕組み(要するにどうやって測る?) | 得意なこと | 主な使われ方 |
|---|---|---|---|
| ToF方式(パルス式) | パルス状の光をポンと撃ち、返ってくるまでの「時間」を直接測る | 数十〜数百メートル以上の長距離測定・高速計測 | 車載LiDAR、ドローン測量、お掃除ロボット |
| 位相差方式(フェイズシフト式) | 強弱をつけた光を連続照射し、戻ってきた波の「ズレ(位相差)」を測る | ミリ単位・サブミリ単位の超高精度な測定 | 建築現場のレーザー距離計、据え置き型高精度3Dスキャナー |
「点(1次元)」から「面(2次元)」、そして「空間(3次元点群)」への大跳躍
では、1点しか測れないレーザー距離計と、空間を立体的に捉えるLiDARの違いは一体どこにあるのでしょうか?
その答えは、「測る点の数」と「光を振り回す仕組み(スキャン)」にあります。
レーザー距離計は、正面の壁の「1つの点」までの距離しかわかりません。
これはいわば「1次元(点)」の情報です。
これに対して、内部の小さな鏡(ミラー)を左右に高速でパタパタ動かしてレーザーを扇状に振ると、周囲の物体の輪郭が横一列の「2次元(線・面)」として見えてきます(お掃除ロボットが部屋の間取りを把握しているのがこの状態です)。
さらに、レーザーを横だけでなく「縦」にも振り、1秒間に数十万〜数百万回という猛烈な連射を行うとどうなるでしょうか?
空間全体のあらゆる場所に光が当たり、無数の距離データ(XYZの3次元座標)がドッと押し寄せてきます。
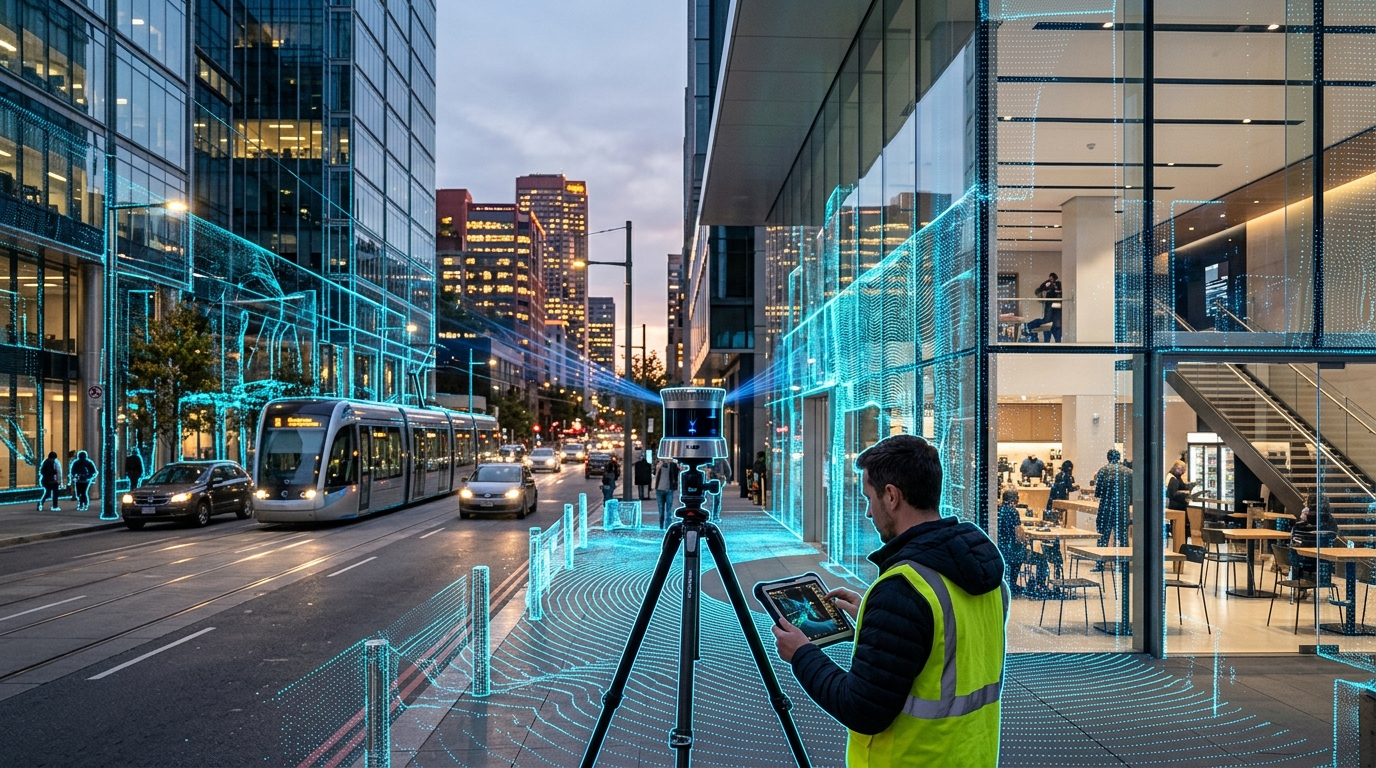
この無数の点の集まりを「点群(ポイント・クラウド:Point Cloud)」と呼びます。
まるで透明な空間の中に「光の砂粒」で現実世界の彫刻を一瞬で作り上げるようなもの──これこそが、レーザー距離計が3Dスキャナー=LiDARへと進化した姿なのです。
どうやって空間を捉えているのか?──LiDARの構造と劇的進化
では、LiDARの機械の中では具体的にどのように光を振り回しているのでしょうか?
実はここ10〜20年の間に、LiDARの構造には劇的な技術革新が起きています。
くるくる回る「メカニカル式」と、動かない半導体「ソリッドステート式」
一昔前の自動運転の実験車両を思い浮かべてみてください。
車の屋根の上に、パトランプのような円筒形の黒いポッドが載っていて、ものすごい勢いで「くるくる」と回転していたのを覚えている方も多いはずです。
あれが伝統的な「メカニカルLiDAR(機械式)」です。
モーターでレーザー発信器と受光器そのものを360度グルグル回転させるため、全方位を一網打尽にスキャンできるという強力なメリットがありました。
しかし、メカニカル式には「重い」「高価」「物理的に回転するため振動や摩耗に弱く壊れやすい」という弱点がありました。
そこで現在、爆発的に進化しているのが、可動部を極限まで減らした、あるいは完全にゼロにした「ソリッドステート(半導体型)LiDAR」です。
髪の毛の太さほどの超極小の鏡を電子的に震わせる「MEMS(メムス)ミラー方式」や、液晶ディスプレイのように電気信号だけで光の進む向きを変える「OPA(光フェーズドアレイ)方式」、さらにはカメラのフラッシュのように空間全体に光を一発で浴びせる「Flash(フラッシュ)方式」などが登場しました。
可動部がなくなったことで、手のひらに乗るほど小さく、振動にも強く、車のバンパーの内側やスマートフォンのカメラ横にすっぽり収まるようになったのです。
| タイプ | スキャン機構の特徴 | メリット | デメリット・課題 | 代表的な用途 |
|---|---|---|---|---|
| メカニカル式(回転型) | モーターでセンサーユニット全体やミラーを360度物理回転 | 水平360度の死角なし・探知距離が非常に長い | 大型で重い・モーター摩耗・コストが高い | 自動運転実証実験車(Waymo等)、測量ヘリ |
| MEMSミラー式 | 微小な半導体シリコンミラーを電磁力や静電力で高速振動 | 小型・軽量・低消費電力・中長距離に対応 | 視野角が前方(120度等)に限られる・微小可動部あり | 市販EVのフロントバンパー、先進運転支援(ADAS) |
| Flash方式(面発光) | 可動部ゼロ。カメラのストロボのように一度に広範囲へ照射 | 超小型・物理的耐久性が抜群・極めて低コスト | 長距離(100m以上)の測定には莫大な光量が必要 | スマートフォン(iPhone等)、室内AR、近距離検知 |
数百万円から数万円・手のひらサイズへ──破壊的コストダウンの歴史
LiDARの歴史を語る上で欠かせないのが、その信じられないような「低価格化」のスピードです。
2000年代半ば、米国の国防高等研究計画局(DARPA)が主催した自動運転レースで米Velodyne(ベロダイン)社が開発した64本のレーザーを束ねたメカニカルLiDARは、1台あたりなんと約800万円〜1,000万円(約75,000ドル)もしました。
車本体よりもセンサー1個のほうが遥かに高価だったのです。
しかし、光学系の半導体集積化と中国や欧米各社の熾烈な量産競争により、状況は一変しました。
2020年代に入るとMEMS式やソリッドステート式の車載LiDARは1台あたり数十万円へと急落し、現在では1台あたり数百ドル(数万円台)の量産車向けLiDARが続々と登場しています。
高級車だけでなく大衆車や業務用ロボットにまでLiDARが当たり前に載る時代が、まさに今ここに来ているのです。
目に入っても本当に大丈夫?──見えない光の安全基準
ここで多くの方が疑問に感じるのが、「そんな強力なレーザーを街中で何十万回も乱れ撃ちして、人の目に入っても危なくないの?」という点ではないでしょうか。
会議室でプレゼンに使うレーザーポインターでも「絶対に人の目に向けてはいけません」と厳重に注意されるのに、街中の車がレーザーを放ちまくっていたら大問題です。
なぜ赤色ではなく「赤外線」を使うのか?(905nm vs 1550nm)
まず大前提として、LiDARが使っている光は、人間の目には全く見えない「赤外線(不可視光)」です。
プレゼン用の赤い光(波長約650nm)や緑の光(約532nm)を街中で連射したら視界が眩しくて運転どころではなくなってしまいます。
そして、LiDARの光の波長には、主に「905nm(ナノメートル)」と「1550nm」という2つの決定的な選択肢が存在します。
1550nmが「アイセーフ」と呼ばれる科学的理由
人間の目は、レンズの役割をする「角膜」や「水晶体」を光が通過し、奥にあるスクリーンのような「網膜」に光が結像することでモノを見ています。
安価なシリコン素子で作れる「905nm」の光は、可視光と同じように角膜を通り抜けて網膜まで届いてしまいます。
そのため、網膜を焼かないように出力を極めて小さく抑えなければならず、遠くまで光を届かせるのが難しいというジレンマがありました。
ところが、波長が長い「1550nm」のレーザー光は、眼球の表面(角膜や水晶体に含まれる水分)にほぼ100%吸収されるという驚くべき物理特性を持っています。
つまり、光が目の奥の網膜までそもそも到達しないのです!
網膜を傷つけるリスクが極めて低いため、法律上も905nmの数十倍〜数百倍という強いパワーで光を撃ち出すことが許されています。
このため、雨や濃霧を貫通して200m〜300m先の障害物をくっきり捉えたい長距離自動運転車では、この「1550nm」のアイセーフ波長が強力な切り札として採用されています。
| 比較項目 | 905nm(近赤外波長) | 1550nm(短波長赤外波長) |
|---|---|---|
| 眼に対する安全性 | 網膜まで光が届くため、厳しい出力制限が必要 | 角膜・水晶体で吸収され網膜に届かない(高出力でも安全) |
| 探知距離と環境耐性 | 近〜中距離向き(出力制限のため長距離や悪天候で減衰) | 長距離(250m以上)も余裕で検知、霧や雨にも強い |
| 部品コスト・製造性 | 安価なシリコン半導体が使え、低コスト・大量生産が容易 | 特殊な化合物半導体(InGaAs)が必要でシステムが高価 |
| 主な採用分野 | 普及型EV・ADAS、短距離ロボット、産業機器 | 高速道路の自動運転(Level 3以上)、長距離測量 |
国際規格 IEC 60825-1 / JIS C 6802 のクラス1(本質的アイセーフ)適合
どのような波長であっても、一般社会で使用されるLiDAR製品は、国際電気標準会議(IEC)が定める国際規格IEC 60825-1および日本産業規格JIS C 6802(レーザ製品の放射安全基準)において、最も安全なランクである「クラス1(Class 1)」に適合するように厳密に設計されています。
クラス1とは、「どのような使用状況(虫眼鏡などで拡大して覗き込むような場合を含む)であっても、人間の目に一切危害を及ぼさないレベル」と定義されている絶対安全水準です。
日常の中で私たちがLiDARの光を浴びても全く無害なのは、こうした厳格な規格基準と光学設計の賜物なのです。
えっ、そんな場所でも!?──LiDARが世界を変える5大応用現場
「距離を測る光を束ねて、空間を丸ごとデジタルコピーする」──このシンプルな強みは、自動運転車の目にとどまらず、世界中のあらゆる現場で常識を塗り替える革命を起こしています。
① 自動運転・モビリティ:暗闇でも逆光でも関係ない「絶対的な眼」
カメラは「明るい昼間の映像」を撮るのには長けていますが、夜の街灯のない道路や、強い西日が正面から差し込む逆光の状況では途端に見えなくなってしまいます。
しかしLiDARは、「自ら光を発してその跳ね返りを見る(能動型センサー)」ため、真夜中の真っ暗闇でも昼間と全く同じ精度で周囲を把握できます。
しかも、「前のトラックまであと何センチか」という絶対距離をミリ単位で割り出せるため、衝突事故を未然に防ぐ最後の防波堤として、高速道路の自動運転システムなどに不可欠な存在となっています。
② 考古学のパラダイムシフト:密林をレーザーで透視し、マヤ文明の古代都市を発見
近年、考古学界を最も震撼させたのがLiDARの空撮技術です。
中央アメリカのグアテマラやメキシコの熱帯雨林には、鬱蒼と茂る樹海の下にマヤ文明の古代遺跡が数多く眠っていると考えられていましたが、人が立ち入ることも難しく、飛行機からの写真撮影では生い茂る木々の葉しか見えませんでした。
そこで研究チームは、飛行機から地上に向けて毎秒数十万回のLiDARパルスを照射しました。
レーザー光の大部分は木々の葉に当たって跳ね返りますが、数パーセントの光は「木の葉の隙間をすり抜けて本物の地面に到達」します。
コンピュータ処理で「木々に当たった反射光」だけをデジタル的に消去したところ、鬱蒼としたジャングルの下に、これまで誰も知らなかった数万棟ものピラミッド、巨大な要塞、道路網、大規模な段々畑が忽然と浮かび上がったのです。
「何百年もかけて足で探すはずだった遺跡が、わずか数日のフライトで全て見つかった」──これは考古学の歴史を完全に塗り替えた伝説的なエピソードです。
③ 土木建築・スマート林業:歩かずに山林やトンネルを数分でデジタルツイン化
日本の建設現場でも、国土交通省が推進する「i-Construction(アイ・コンストラクション)」を契機に、LiDAR測量が標準装備になりつつあります。
ドローンにLiDARを積んで山や工事現場の上空を数回飛ぶだけで、地形の複雑な起伏がまるごと高精度の3D CADデータ化されます。
林業の現場では、山に入って1本1本数えることなく、空からスキャンするだけで「どの木が何メートルの高さで、どのくらいの太さか、木材としていくらの価値があるか」まで一瞬でデータ化できるようになっています。
④ スマホ・空間コンピューティング:iPhoneの黒い丸からVision Proへ
2020年に発売されたiPhone 12 Pro以降、Appleはカメラの横に小さな黒い円形の窓──「dToF LiDARスキャナ」を標準搭載しました。
暗いレストランでも瞬時にピントが合うオートフォーカスの爆速化に加え、メジャーアプリを開けば部屋の床や壁の長さをカメラをかざすだけで一瞬で測ることができます。
さらに、Apple Vision Proなどの空間コンピュータは、複数のLiDARやカメラを統合して現実の部屋の形をリアルタイムにスキャンし、壁に巨大なバーチャルスクリーンを貼り付けたり、現実のテーブルの上に3Dの恐竜を乗せるような超自然な空間体験(MR:複合現実)を可能にしています。
⑤ 宇宙探査のエピソード:アポロ月面測距から「はやぶさ2」小惑星着陸まで
実は、レーザーによる測距の歴史は宇宙開発とともに歩んできました。
1969年、人類で初めて月に降り立ったアポロ11号の宇宙飛行士たちは、月面に「コーナーキューブ反射鏡」を設置してきました。
地球の天文台から月面のその鏡に向けて強力なレーザーを撃ち込み、跳ね返ってくる時間を測ることで、地球と月の距離(約38万km)が毎年約3.8cmずつ離れていることがミリ単位の精度で判明しています。
さらに日本の宇宙探査機「はやぶさ2」にも、NECが開発したレーザー高度計(LIDAR)が搭載されていました。
地球から電波を送っても往復数十分もかかる小惑星リュウグウの探査において、探査機自身がLIDARで表面までの正確な距離と起伏をリアルタイムに測り続けたからこそ、岩だらけのリュウグウへの「ピンポイント着陸(タッチダウン)」という偉業が達成できたのです。
カメラや電波とどう違う?──主要センシング技術の3つ巴比較
これほど強力なLiDARですが、「じゃあカメラやレーダーはもう全部要らないの?」というと、決してそうではありません。
自動運転やロボットの世界では、それぞれのセンサーに明確な得意分野と苦手分野があります。
| 項目 | カメラ(単眼・ステレオ) | ミリ波レーダー(電波) | LiDAR(レーザー光) |
|---|---|---|---|
| 解像度・輪郭認識 | ◎ 極めて高い(色・文字が読める) | △ 低い(金属の塊としか見えない) | ○ 高い(物体の3D形状がくっきり出る) |
| 距離・位置の測定精度 | △ 推定計算のため誤差が出やすい | ○ そこそこ正確 | ◎ ミリ単位で圧倒的に正確 |
| 夜間・暗闇の強さ | × 街灯がないと見えない | ◎ 電波なので暗闇も関係なし | ◎ 自ら光を発するため夜間も完璧 |
| 大雨・濃霧・吹雪の強さ | × 視界不良で見えなくなる | ◎ 電波が雨粒を透過し最強 | △ 雨粒や霧の水分で光が散乱する |
| 導入コスト | ◎ スマホ用など量産で非常に安い | ○ 普及が進み比較的安価 | △ コストダウン中だがまだ高価 |
1つのセンサーに頼らない「センサーフュージョン」の考え方
表を見ると一目瞭然ですが、すべての環境で100点満点を取れるセンサーは存在しません。
カメラは「信号の赤色や道路の白線、標識の文字」を読めますが、暗闇や逆光に弱い。
ミリ波レーダーは「大雨や濃霧」でも数百メートル先まで電波が届きますが、目の前にあるのがダンボール箱なのか人間なのかの輪郭がわからない。
そしてLiDARは、「ミリ単位の3D形状と絶対距離」をくっきりと教えてくれます。
だからこそ、現代の最先端モビリティは、どれか1つを盲信するのではなく、「カメラ + ミリ波レーダー + LiDAR」をAIでリアルタイムに融合(センサーフュージョン)させて、お互いの弱点を完璧に補い合っているのです。
これからの動向──速度まで一撃で測る「4D LiDAR」と市場の爆発
LiDARの進化はまだまだ止まりません。
いま業界で最も熱い注目を集めているのが、「FMCW(周波数変調連続波)方式」を採用した次世代の「4D LiDAR」です。
距離だけでなく「時速」までドップラー効果で即座に測るFMCW技術
従来のToF式LiDARは、空間の「X座標・Y座標・Z座標」の3次元データを取得していました。
しかし、相手が近づいてくるスピードを知るためには、「0.1秒前の位置」と「今の位置」の差分をコンピュータで引き算して計算する必要がありました。
これに対し、光の周波数を滑らかに変化させながら照射するFMCW方式は、救急車のサイレンの音が高くなったり低くなったりするのと同じ「ドップラー効果」を利用します。
なんと、「1回のレーザー照射で、対象物までの距離(XYZ)と、その物体が秒速何メートルで接近・離脱しているか(速度ベクトル)を同時に一撃で直接測定」できてしまうのです。
この「3次元(XYZ)+ 速度(V)」を同時に捉えることから「4D LiDAR」と呼ばれ、飛び出してくる自転車や歩行者をコンマ数秒早く察知する究極のセーフティ技術として実用化が進んでいます。
2030年代に200億ドル突破へ急成長する市場予測
世界のLiDAR市場は、自動運転EVの普及や工場内無人搬送ロボット(AMR)の自動化需要を追い風に、猛烈な勢いで拡大しています。
民間調査機関の予測によると、2025年時点で約30億〜33億米ドル規模であった世界LiDAR市場は、今後も年平均20%前後の高成長を維持し、2030年代半ばには200億米ドル(約3兆円)規模に到達すると予測されています。
もはや一部の高級車や研究機関だけのものではなく、あらゆる産業インフラの「デジタルな眼」として定着していくことは間違いありません。