そもそもレーザー距離計はどうやって距離を測っているのか?
レーザー距離計が対象物までの距離を測る仕組みは、大きく分けて2つのアプローチが存在します。
「光が往復する時間を測る方法」と、「光の波のズレを測る方法」です。
時間を直接測る「ToF方式(飛行時間測定方式)」
ToF(Time of Flight)方式は、言葉の通り「光の飛行時間」を計測して距離を求めます。
パルス状のレーザー光を照射し、対象物に反射して戻ってくるまでの時間をストップウォッチのように計測します。
光の速度は一定(秒速約30万キロ)であるため、「光速 × 往復時間 ÷ 2」というシンプルな計算式で距離が算出できます。
直接時間を測るため、遠くまでの距離を測る「長距離測定」が得意な方式です。
波のズレを測る「位相差方式(フェイズシフト方式)」
もう一つのアプローチが「位相差方式」です。
こちらは強弱の波(変調)を持たせたレーザー光を連続して照射します。
発射した光の波と、反射して戻ってきた光の波を見比べると、進んだ距離に応じて波のタイミングに「ズレ(位相差)」が生じます。
このズレの度合いを読み取ることで、より精密に距離を算出します。
ミリ単位の精度が求められる「高精度な短距離測定」や、3Dレーザースキャナなどでよく用いられます。
| 項目 | ToF方式(直接時間測定) | 位相差方式(フェイズシフト) |
|---|---|---|
| 計測対象 | 光の「往復時間」 | 波の「位相のズレ」 |
| 得意な範囲 | 中〜長距離 | 短〜中距離 |
| 精度の特徴 | 距離が長くなっても精度が落ちにくい | ミリ単位の極めて高い精度 |
| 主な用途 | 一般的な距離計、自動運転、LiDAR | 精密な3Dレーザースキャナ、高精度測量 |
点が連なって「線」になり、線が集まって「空間(立体)」になる
レーザー距離計は非常に便利ですが、大きな限界があります。
それは、あくまで「レーザーが当たった1点」の距離しかわからない、ということです。
これではただの1次元の情報に過ぎず、目の前にあるのが巨大な壁なのか、細い電柱なのか、それとも人なのかを判別することはできません。
モーターで光を振り回す「走査(スキャン)」のアイデア
しかし、ここで幾何学の基本を思い出してください。
「点が連なれば線となり、線が動けば面となり、立体(空間)となる」
これこそが、単なるレーザー距離計がLiDARへと進化する最大のブレイクスルーです。
「1点しか測れないなら、レーザーをものすごい勢いで振り回して無数の点を連続で測ればいいじゃないか」という力技とも言える発想で、内部に高速回転する鏡(ポリゴンミラー)などの微小な可動部品を組み込みました。
レーザーを横に素早く振ることで「点」は連なって「線」になり、さらに縦方向にも振ることで線が積み重なり、「立体(3D空間)」の情報へと拡張されていくのです。
コンピュータ処理が吹き込む命──LiDAR(ライダー)の誕生
しかし、レーザーを振り回して測距を繰り返すだけでは、まだシステムとしては未完成です。
ここで不可欠になるのが、圧倒的な「コンピュータ処理(プロセッシング)」の力です。
1秒間に数百万回の測距が生み出す「点群データ」
LiDARセンサーは、1秒間に数十万回から数百万回という途方もない速度で距離を測り続けます。
センサーから出力されるのは、「距離」「照射角度」「反射強度」といった生の数値データのみです。
コンピュータはこれを瞬時に計算し、仮想空間上の三次元座標(X, Y, Z)にマッピングしていきます。
こうして生まれた無数の点の集まりを「点群データ(ポイントクラウド)」と呼びます。
ノイズ除去とAIによる物体認識
現実世界には、雨、雪、ホコリ、ガラスの反射など、レーザーの正確な測定を邪魔する要因が溢れています。
コンピュータは、点群データの中からこれらの一時的なノイズをフィルタリングして除去し、クリーンな空間データを構築します。
さらに近年では、AI(ディープラーニング)を用いて、ただの点の集まりを「これは人間」「これは車両」「これは標識」と意味づけ(セグメンテーション)していくことができます。
ここで初めて、単なる「レーザー距離計の繰り返し」が、空間を理解する「LiDAR」という目覚ましいシステムに昇華されるのです。
(数百万回/秒)"]):::fcStart --> PointCloud["点群データの生成
(X,Y,Z座標へのマッピング)"]:::fcProcess PointCloud --> NoiseFilter["ノイズ除去
(雨や埃のフィルタリング)"]:::fcProcess NoiseFilter --> AIAnalysis{"AIによる物体認識
(人・車・壁の分類)"}:::fcDecision AIAnalysis -- 不明な障害物 --> Warning["警告・回避ルート計算"]:::fcAlert AIAnalysis -- 認識完了 --> 3DMap(["3D空間マップ完成
(自己位置推定)"]):::fcGoal classDef fcStart fill:#0A1E3E,color:#ffffff,stroke:#1A365D,stroke-width:2px classDef fcGoal fill:#0A1E3E,color:#ffffff,stroke:#1A365D,stroke-width:2px classDef fcProcess fill:#dbeafe,color:#1e3a8a,stroke:#93c5fd,stroke-width:2px classDef fcDecision fill:#fef3c7,color:#78350f,stroke:#fcd34d,stroke-width:2px classDef fcAlert fill:#ef4444,color:#ffffff,stroke:#b91c1c,stroke-width:2px
私たちの生活を変えるLiDARの実用例と未来
このようにして生み出されたLiDAR技術は、すでに私たちの生活の身近な場所で活躍しています。
自動運転車からiPhoneのAR、遺跡の3D測量まで
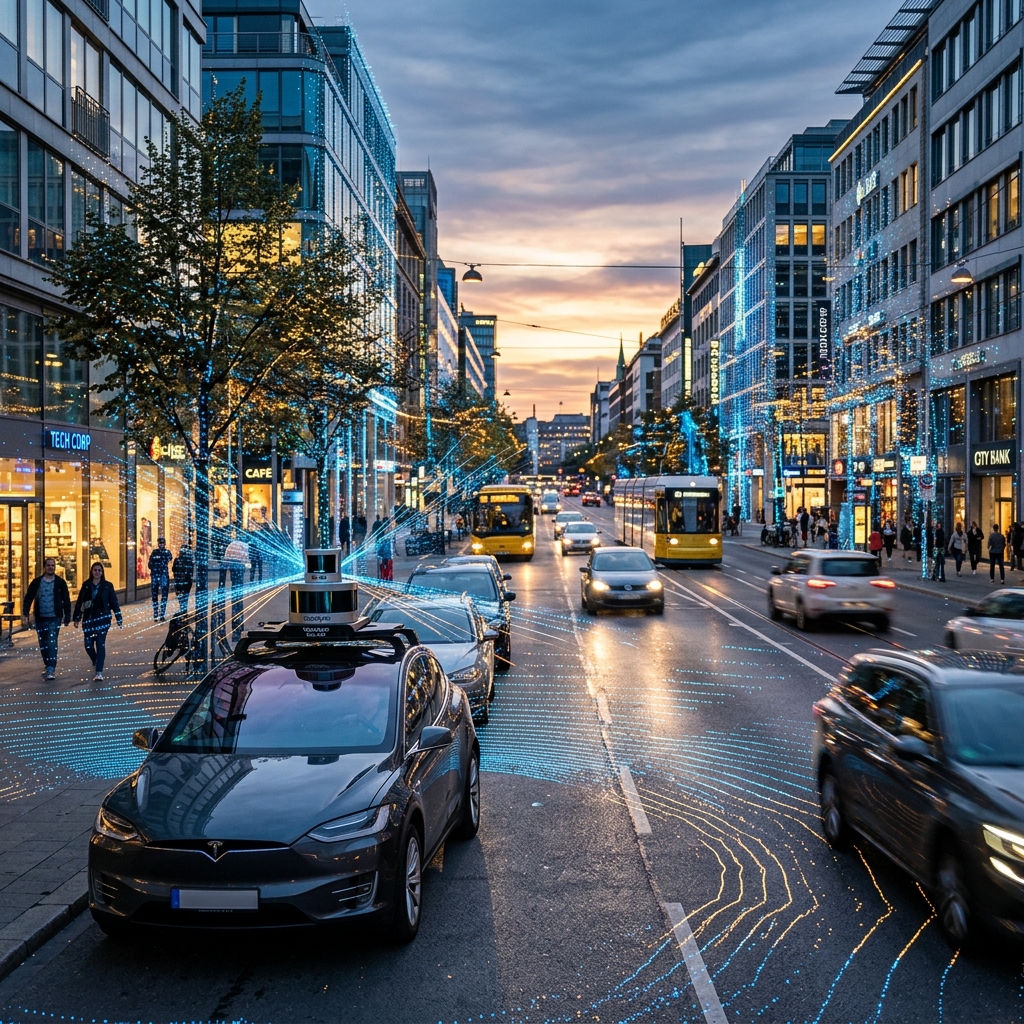
最も有名なのは自動運転車への搭載です。カメラだけでは逆光や夜間に周囲を認識しきれませんが、自ら光を発するLiDARなら、暗闇でも正確に障害物や歩行者の位置を特定できます。
また、お掃除ロボットの頭の上でクルクル回っているのも、簡易的なLiDARです。
iPhoneのProモデルに搭載されたLiDARスキャナは、カメラのオートフォーカスを爆発的に速くするだけでなく、部屋の寸法を一瞬で測ったり、現実世界に3Dの家具を配置するAR(拡張現実)アプリの基盤となっています。
さらに、ドローンにLiDARを搭載することで、森の木々を透過して地表の地形だけをスキャンし、ピラミッドや古代遺跡の発見に繋がった例もあります。
安全な利用に向けたクラス分類と規制
LiDARもレーザーポインターと同じく「レーザー光」を使用するため、人間の目に対する安全性が最も重要視されます。
特にLiDARは広範囲に不可視レーザーを照射するため、JIS規格(JIS C 6802)などで定められた「クラス1(本質的に安全)」などの厳しい安全基準を満たすよう設計されています。
強力なレーザーを扱う機器の開発や輸入においては、消費生活用製品安全法(PSCマーク)など、各国の法規制を遵守することが必須となります。